Мы используем файлы cookie для технической работы сайта (чтобы всё открывалось, загружалось и работало стабильно) и для аналитики (чтобы понимать, что вам интересно, и делать предложения полезнее).

Интегрировали коботов в производство: от первого прототипа до готовых роботизированных ячеек
Интегрировали коботов в производство: от первого прототипа до готовых роботизированных ячеек
Внедрение коллаборативных роботов на кондитерскую фабрику

Наш клиент — кондитерская фабрика, которая занимается производством конфет. Перед нами стояла задача автоматизировать производственный процесс и интегрировать в существующую линию коллаборативного робота — кобота.
До начала процесса коробки с конфетами укладывались на паллеты вручную, без использования дополнительных инструментов. Такое решение перестало устраивать клиента: сотрудников не хватало для бесперебойной работы производства, что сказывалось на процессе, а сама операция занимала слишком много времени и требовала постоянного участия людей — ведь каждая единица товара укладывалась вручную.
Поэтому клиент обратился к нам с запросом интегрировать кобота в существующий производственный процесс так, чтобы робот не просто выполнял отдельную операцию, а стал частью единой автоматизированной линии.
Нужно было решить сразу несколько задач: подобрать подходящего робота, разобраться с программированием, разработать рабочий инструмент для захвата коробки с кондитерскими изделиями, организовать взаимодействие с периферийным оборудованием и обеспечить безопасную работу всей системы.
Задача проекта
На старте проекта мы определили несколько ключевых направлений работы:
- программирование и настройка коботов;
- разработка и подбор захватов под конкретную продукцию;
- интеграция пневматики;
- обмен данными по промышленным протоколам;
- подключение технического зрения;
- управление конвейерами и периферийным оборудованием;
- интеграция роботизированной ячейки в существующую производственную линию;
- расчет экономической эффективности автоматизации.
Реализация
Чтобы самостоятельно отвечать за результат интеграции, необходимо глубоко разобраться в технологии. Наши специалисты обладают знаниями и компетенциями в сфере программирования и практической работы с коботами. Благодаря постоянному повышению компетенций и большому опыту наша команда рассматривает роботизацию не изолированно, а в контексте всего технологического процесса.
1. Подобрали подходящего коллаборативного робота
Чтобы выбрать подходящего коллаборативного робота, мы сравнивали:
- грузоподъемность и рабочие зоны;
- особенности программирования;
- варианты подключения периферийного оборудования;
- возможности интеграции в существующие производственные линии.
Это позволило перейти от работы с отдельным роботом к проектированию законченных автоматизированных решений.
2. Разработали собственные захваты
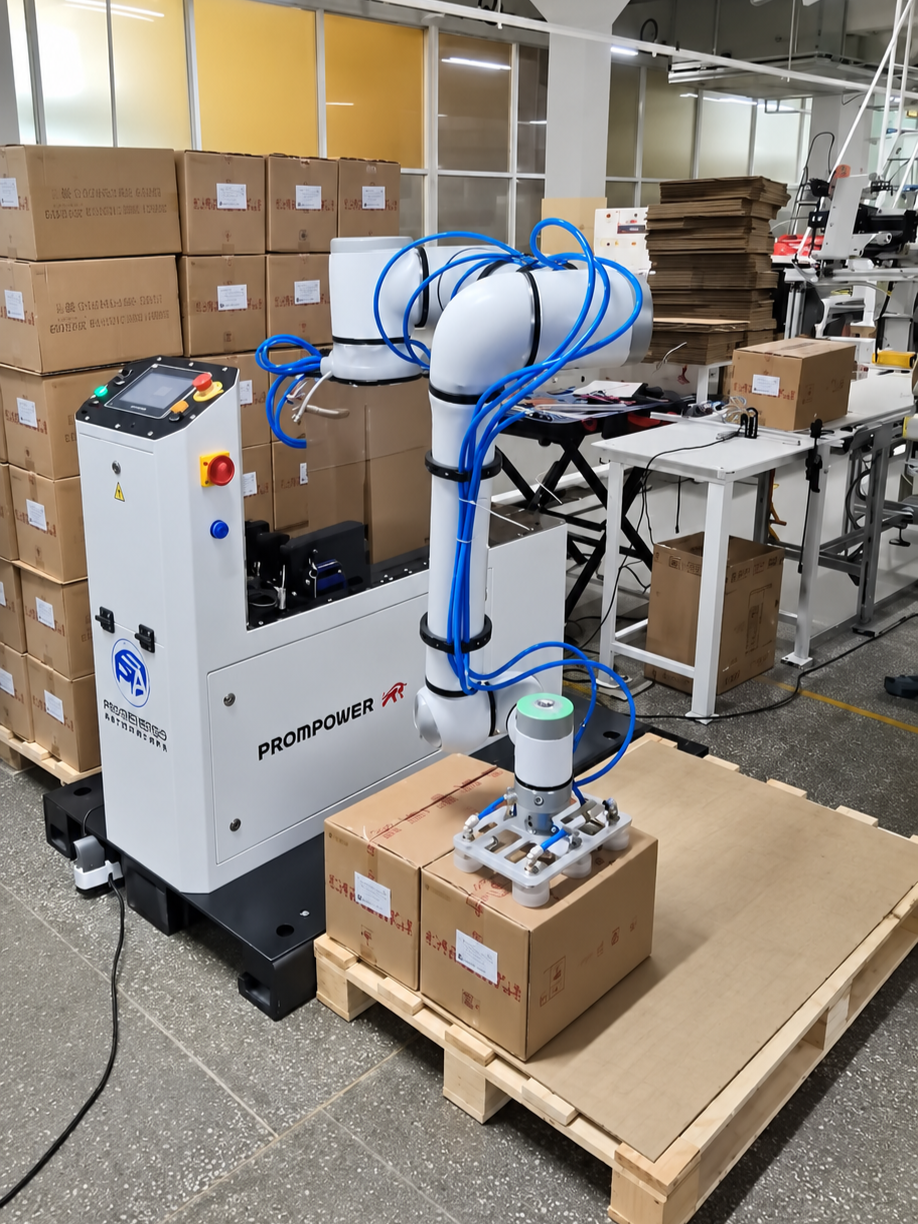
Один из ключевых элементов роботизированной системы — захват. Универсального захвата, который одинаково хорошо работает с любой продукцией, не существует. Поэтому под конкретные задачи пришлось самостоятельно разработать технологию захвата продукции и рабочих инструментов для коботов.
На основе полученной информации разработали и изготовили ряд собственных решений. Работа шла в несколько этапов: прототип → испытания → доработка → повторное тестирование → готовая конструкция.
Испытывали разные типы захватов в зависимости от особенностей продукции и технологической операции. Причём тестирование происходило не только в условиях собственной площадки — некоторые решения дорабатывались непосредственно у клиента, там, где проявлялись реальные особенности продукции, конвейера и производственного процесса. Такой подход позволил адаптировать захват под реальные условия эксплуатации.
3. Собрали вокруг кобота полноценную систему
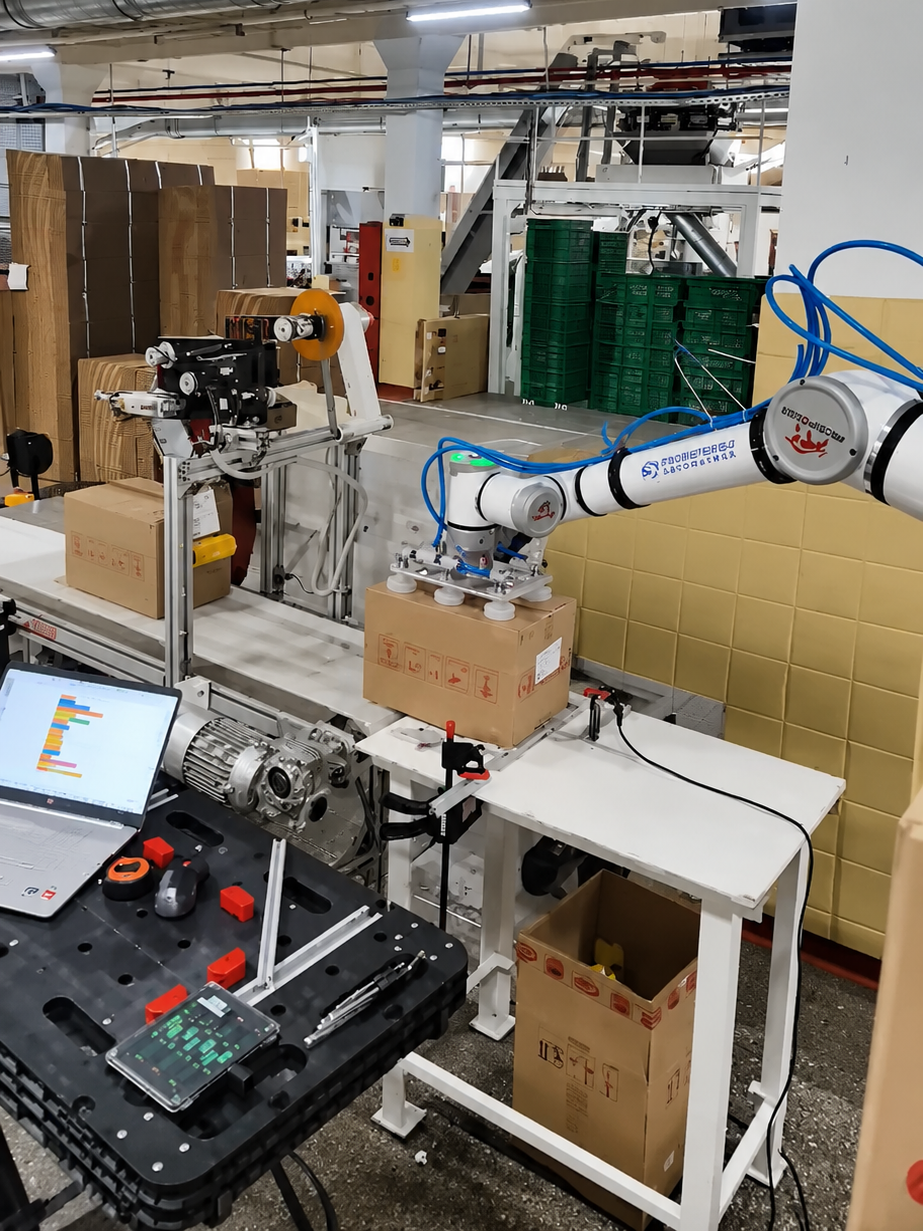
Сам по себе кобот решает только часть задачи. Чтобы он стал элементом производственной линии, необходимо было обеспечить его взаимодействие с остальным оборудованием. Поэтому следующим этапом стало изучение сопутствующих технологий.
Команда наладила взаимодействие с поставщиками компонентов и готовых решений для пневматических систем, обменялась опытом и на его основе разработала собственную схему построения пневматики. В систему также было внедрено техническое зрение: камера позволяет получать информацию о положении и характеристиках продукции, после чего робот выполняет операцию с учётом полученных данных.
4. Интегрировали кобота в производственную линию
Основная сложность промышленной роботизации заключается не в том, чтобы заставить робота двигаться по заданным координатам. Гораздо важнее обеспечить его корректную работу со всем остальным оборудованием.
В рамках проекта были выполнены работы по настройке взаимодействия кобота с:
- конвейерами;
- промышленными камерами;
- отбраковочными устройствами;
- делителями потоков;
- упаковочными машинами;
- другим технологическим оборудованием.
Для обмена данными использовались промышленные протоколы. В результате робот стал частью единой системы: оборудование передаёт информацию, система принимает решение, кобот выполняет необходимую операцию, а следующая часть линии продолжает работу.
5. Посчитали экономический эффект
Финальный этап любой автоматизации — ответ на вопрос: что это даст производству и когда инвестиции окупятся? По расчётам отдела продаж, срок окупаемости разработанных решений начинается от 12 месяцев.
При этом итоговая эффективность зависит от конкретной задачи: производительности линии, количества смен, стоимости ручного труда, характера операции и уровня загрузки оборудования. Поэтому для каждого проекта расчёт производится отдельно — ещё на этапе подготовки решения.
С какими трудностями мы столкнулись при внедрении
Самым сложным стал процесс проектирования захватов, которые закрывали бы все потребности заказчика. Мы разработали и протестировали несколько вариантов и выбрали самый подходящий.
Также понадобилось время, чтобы интегрировать кобота в линию и с нашим ПО — DMC, чтобы обеспечить безопасность на производстве.
Результат
В результате мы не просто интегрировали роботизированные решения в производство. Сегодня мы можем закрывать задачу комплексно: от подбора и программирования робота до разработки захвата, интеграции с периферийным оборудованием и встраивания роботизированного решения в существующую производственную линию.
Мы не просто запрограммировали самого робота, но и выстроили вокруг него полноценную производственную систему: от захвата продукции и пневматики до конвейеров, камер, отбраковки, делителей потоков и упаковочного оборудования.
В рамках проекта были разработаны и изготовлены несколько вариантов захватов — от прототипов до готовых решений. Часть конструкций дорабатывалась непосредственно на производственных площадках клиента по результатам реальных тестов.
По расчётам отдела продаж, ожидаемый срок окупаемости решений составляет от 12 месяцев.
Таким образом, вместо отдельного эксперимента с роботами мы создали полноценное направление по роботизации производства — с собственными компетенциями в программировании, механике, захватах, пневматике, техническом зрении и интеграции промышленного оборудования.
Автоматизируем ваше производтсво
Остались вопросы? Заполните заявку — и наш специалист свяжется с вами!


